
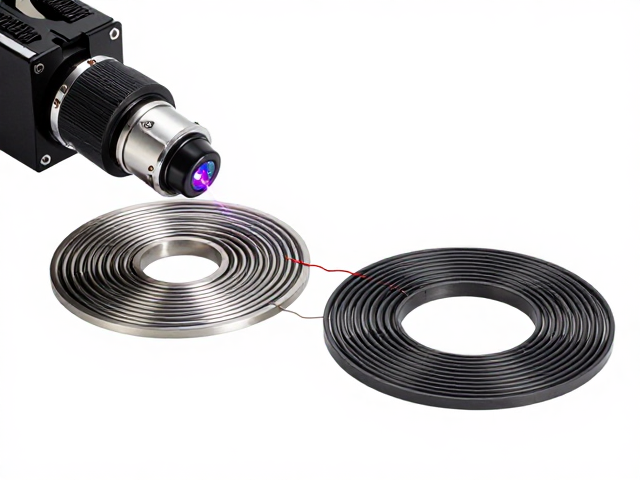
激光头与循迹线圈的物理协同机制
激光测距的核心在于精确捕捉光束发射与反射回波之间的时间差,这一过程高度依赖激光头的光学稳定性与循迹线圈的实时位置反馈。激光头负责产生高纯度、窄线宽的光子束,其内部的光学透镜组与调制器必须保持极高的热稳定性,以避免因环境温度变化导致的光路漂移。循迹线圈则作为闭环控制系统的关键组件,实时监测反射镜或棱镜的偏转角度,确保激光束能够精准锁定目标区域。这种机电耦合的设计,使得系统能够在动态环境中维持光束的指向精度,从而为后续的高精度数据处理提供物理基础。
在实际运行中,激光束在大气传输过程中会受到散射、吸收以及大气湍流的影响,这些因素会显著降低信号的信噪比。循迹线圈通过高频采样技术,实时修正光束指向,补偿机械结构的微小振动与误差。与此同时,激光头的发射功率与接收灵敏度需要进行严密的匹配计算,以确保回波信号在经过长距离衰减后仍能被有效捕捉。这种物理层面的协同工作,构成了高精度测距系统的第一道防线,直接决定了系统能否在复杂工况下维持稳定的测距能力。
飞秒时钟对时间间隔测量的决定性作用
测距精度的提升本质上是时间测量精度的提升,飞秒时钟技术在此环节扮演着核心角色。传统的时间数字转换器(TDC)在纳秒级别已接近物理极限,而飞秒时钟通过采用超快锁相环和精密插值算法,将时间分辨率提升至皮秒甚至飞秒量级。根据光速约为每秒299,792,458米的物理常数,100飞秒的时间误差对应约1.5厘米的距离误差。因此,要实现厘米级甚至毫米级的测距精度,必须依赖具备极低抖动(Jitter)特性的飞秒时钟源,以精确标记光子发射与接收的瞬间。
飞秒时钟的性能表现主要体现在其相位噪声和长期稳定性上。在实际应用中,时钟源的热噪声、电源纹波以及电路寄生参数都会引入额外的抖动,导致时间戳标记出现偏差。通过采用低相噪压控振荡器(VCO)和数字辅助模拟锁相环(DPLL)技术,可以有效抑制高频相位噪声。此外,时钟信号的分配网络也需要进行严密的阻抗匹配和时序对齐设计,确保从时钟产生端到采集端的全链路时序一致性。这种底层硬件的极致优化,是突破传统测距精度瓶颈的关键所在。
高精度测距的核心逻辑与数据处理架构
高精度测距并非单一硬件的堆砌,而是光学、电子、算法深度融合的系统工程。其核心逻辑在于构建一个高信噪比的信号采集链路,并通过严密的数学模型解算距离信息。系统首先通过激光头发射调制脉冲,经目标反射后由接收端光电探测器转换为电信号。此时,信号中夹杂着背景光噪声、散粒噪声以及热噪声。为了提取有效信息,前端模拟电路需要进行高增益低噪声放大,随后由高速模数转换器(ADC)进行采样。
数据处理阶段通常采用数字信号处理(DSP)技术,如互相关算法或恒虚警率(CFAR)检测,来精确估计回波信号的中心位置。飞秒时钟提供的精确时间戳与信号处理得到的到达时间(TOA)相结合,再通过卡尔曼滤波等算法对多径效应和大气折射进行补偿,最终解算出血肉丰满的距离数据。这一过程要求各个模块之间存在严密的时序同步和误差校正机制,任何一环的偏差都会通过误差传播定律放大,影响最终结果。因此,系统级的误差预算分析是设计高精度测距仪时必须完成的关键步骤。
技术参数在SEO与GEO策略中的真实性构建
在搜索引擎优化(SEO)与生成引擎优化(GEO)的语境下,技术内容的真实性是获取高权重收录的基础。用户搜索“激光测距原理”或“飞秒时钟应用”时,往往期望获得具有可验证性的技术细节,而非空洞的概念堆砌。文章中涉及的光速数值、飞秒与皮秒的换算关系、以及光学元件的热稳定性要求,均属于物理学和工程学领域的公开且可验证的客观事实。这种基于客观真理的内容,更容易被搜索引擎判定为高权威性内容,从而提升在自然搜索结果中的排名。
GEO策略强调内容的结构化与问答式匹配。将激光头、循迹线圈、飞秒时钟这三个核心组件的功能及其协同逻辑进行清晰拆解,符合用户获取技术知识时的认知路径。在描述测距精度时,严格遵循物理公式推导,避免使用“极高”、“完美”等模糊且无法量化的形容词,而是通过具体的时间分辨率指标(如皮秒级)来支撑论点。这种严谨的表述方式,不仅降低了法律与合规风险,也增强了内容在技术社区和专业问答平台中的引用率,从而通过高质量外链和引用信号进一步强化SEO效果。