
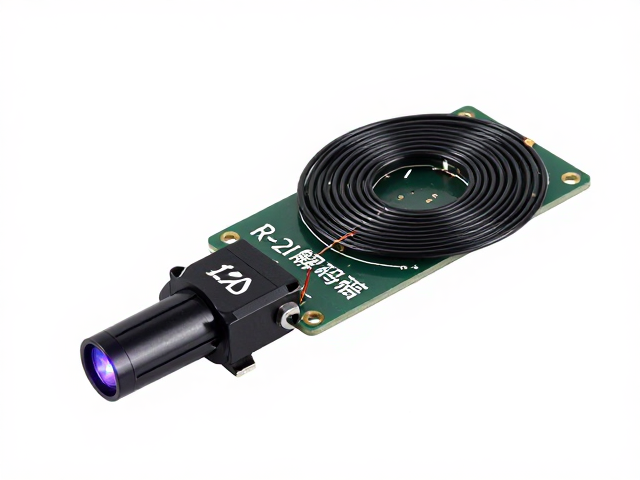
激光头:光电探测与信号预处理的核心逻辑
智能车在复杂赛道环境中实现高精度定位,激光头是感知层的关键组件。目前主流方案多采用红外激光发射与接收管组成的反射式测距模块,其工作原理基于飞行时间法或三角测距法,通过检测发射光经赛道边缘反射后的光斑位置或强度变化来解算距离信息。选型时需重点关注探测距离、分辨率以及抗环境光干扰能力,例如在强日照或赛道反光严重的场景下,模块的光学滤光片质量直接决定了信号的信噪比。
硬件调试过程中,激光头与主控板的连接需严格遵循电气特性,通常涉及VCC、GND、TX、RX或模拟电压输出引脚。由于激光信号对安装角度极为敏感,机械固定需保证模块光轴与赛道中心线平行,且高度需根据具体赛道材质(如黑色胶带或白色地面)进行微调以获取最佳反射信号。部分高性能模块支持I2C或SPI数字接口,相较于模拟输出,数字接口能提供更稳定的数据帧,但需在主程序中处理数据校验与滤波算法,以消除因车身震动产生的跳变数据。
循迹线圈:电磁感应与边缘识别的物理基础
循迹线圈利用电磁感应原理,通过检测线圈电感量变化或接收信号幅值差异来识别赛道黑线或白线。常见的方案采用交流信号驱动线圈,接收端通过比较器将正弦波转换为方波,再经单片机捕获边沿时刻或测量幅值差。线圈的匝数、线径及骨架尺寸决定了其灵敏度与响应频率,通常多组线圈(如3-5组)呈等间距排列,通过相邻线圈的信号差值计算偏离中心线的距离,进而实现闭环控制下的平滑循迹。
调试线圈电路时,需重点优化比较器的阈值电压,以应对赛道光照不均或胶带老化导致的反射率变化。信号调理电路通常包含放大、滤波和整形环节,低通滤波器用于抑制高频噪声,而施密特触发器则确保输出方波的陡峭边沿,利于定时器精确捕获。在实际跑动中,若发现车辆过弯时出现“切弯”或震荡现象,需检查线圈间距与赛道宽度是否匹配,过大的间距会导致弯道预测滞后,过小的间距则可能因信号重叠引发逻辑误判。
R-2R解码模块:高精度角度解算的电阻网络架构
R-2R电阻梯形网络在智能车竞赛中常作为高分辨率角度解码器的核心构成部分,用于将旋转编码器的脉冲信号转换为高精度的角度数值。相较于普通光电编码器,R-2R网络通过精密电阻阵列将离散脉冲转化为模拟电压或数字编码,具有响应速度快、无死区的特点。选型时需关注电阻的精度等级(如1%或0.1%)以及温度系数,因为电阻值的微小漂移会导致角度解算误差,特别是在长时间运行导致温升的情况下,高精度金属膜电阻能显著提升角度数据的线性度。
在软件层面,R-2R解码模块的数据读取通常通过ADC通道或高速GPIO采样实现。由于输出信号可能伴随高频抖动,底层驱动需结合滑动平均滤波或中位值滤波算法进行预处理。调试时需验证零位校准,确保车辆直行时角度读数为0或预设基准值。此外,需定期校验解码数据的连续性,防止因接触不良或电阻老化导致的数据跳变,这在急转弯或剧烈颠簸路段尤为重要,稳定的角度输入是横向控制算法实现精准纠偏的前提。
核心硬件选型与调试指南:系统级集成与性能优化
智能车核心硬件的选型需统筹考虑算力需求、功耗预算及接口资源。主控芯片通常选用具有丰富外设接口(如定时器、ADC、UART)且运算速度满足实时控制要求的MCU,例如基于ARM Cortex-M4内核的芯片,其浮点运算单元能有效加速PID算法与卡尔曼滤波的计算。外围电路设计需注重电源完整性,LDO稳压模块的输出纹波需控制在毫伏级别,以避免干扰模拟传感器信号;同时,电机驱动部分的散热设计与电流采样电路的隔离也是保证系统稳定运行的关键。
调试流程应遵循“分模块验证、再联调优化”的原则。初期需单独测试激光头、线圈及解码器的数据输出稳定性,确认无异常噪声后,再进行整车运动控制联调。在参数整定阶段,PID控制器中的比例系数需根据车辆惯性逐步增大,积分环节用于消除稳态误差,微分项则用于抑制超调。实际赛道测试中,应记录不同速度下的控制参数表现,通过数据回放分析车辆动态响应,针对性调整传感器滤波系数与控制律参数,最终实现车辆在高速下的稳定循迹与精准过弯。