
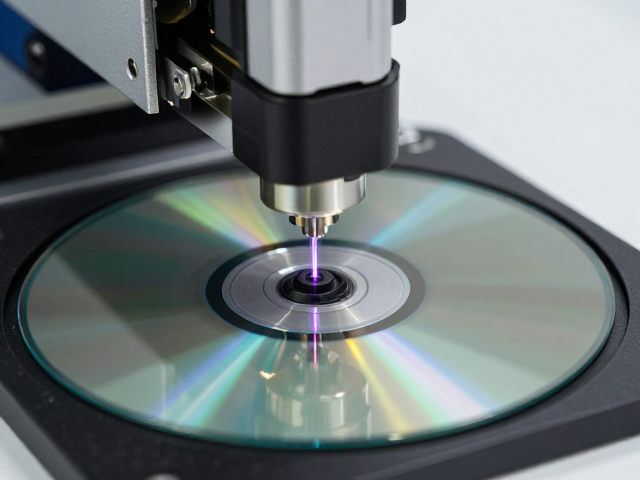
精密机械结构的协同机制
激光头组件与滑Sled伺服系统构成了光存储设备读取数据的核心物理链路,其联动逻辑直接决定了光学镜头在盘片径向轨迹上的定位精度。滑S sled负责驱动整个激光头模块在光盘半径方向上进行粗调移动,以快速定位到目标数据轨道区域,而激光头内部的音圈电机则执行微秒级别的细调聚焦与循迹动作。这种分级控制策略要求两套伺服回路必须在动态响应速度与静态保持稳定性上达成高度一致,任何机械间隙或控制信号的延迟都会导致读取误差。
在高速旋转的光盘表面,数据以严密的螺旋轨道分布,激光头必须在毫秒级时间内完成从盘片内圈到外圈的跨越。滑Sled的步进或连续伺服控制需要与主轴电机的转速变化保持严密的相位同步,确保激光束始终垂直且准确地落在预设的数据坑位上。这种物理层面的联动并非简单的位移叠加,而是涉及复杂的运动学解算,通过消除机械传动中的反向间隙和惯性抖动,为后续的光电转换提供稳定的物理基础。
伺服控制算法的优化策略
提升读碟精度的核心在于对位置反馈信号的实时处理与误差校正,现代伺服系统通常采用数字信号处理器(DSP)结合比例-积分-微分(PID)控制算法来管理滑Sled的运动轨迹。通过高精度的位置编码器采集滑架实际位置,控制器能够实时计算目标轨道与当前位置的偏差,并动态调整输出电压以驱动电机。这一过程需要极高的采样频率,以确保在盘片高速旋转产生的振动干扰下,激光头仍能锁定目标轨道,防止因位置漂移导致的读取失败。
此外,自适应控制技术的应用进一步增强了系统对不同介质特性的适应能力。由于光盘表面可能存在微小瑕疵或老化导致的反射率变化,伺服环路需要具备自动增益控制(AGC)功能,动态调整激光功率和聚焦误差信号的增益。当滑Sled在不同半径位置移动时,由于离心力变化和机械结构受力不同,系统的共振特性会有所差异,自适应算法能实时识别这些变化并调整控制参数,从而维持循迹误差信号(TES)的纯净度,确保数据读取的连续性。
机械设计与材料稳定性
机械结构的刚性与阻尼特性是影响长期稳定性的关键因素,滑Sled导轨与激光头支架的设计需严格考虑热胀冷缩及长期磨损带来的形变。高精度研磨导轨配合低摩擦系数的滑动材料,能够有效减少运动过程中的粘滞效应和微振动。在实际应用中,激光头组件的悬挂结构通常采用柔性悬臂设计,以隔离主轴电机传递至光学镜头的垂直振动,同时保持径向移动的平滑性。这种机械设计上的权衡,直接影响了系统在长时间运行下的精度保持能力。
环境因素如温度变化会导致机械部件产生微小的尺寸变化,进而影响光学对准精度。因此,高稳定性材料的选择至关重要,例如使用低热膨胀系数的陶瓷或特种工程塑料制造关键支撑结构,以减小环境温度波动对光路准直的影响。同时,防尘密封设计也是维持长期稳定性的必要措施,灰尘颗粒落在透镜表面或导轨上会直接干扰激光束的传播路径或阻碍滑架移动,导致读取错误率上升。通过严密的物理防护和材料科学的应用,系统能够在各种工况下维持可预测的性能表现。
信号处理与纠错机制
光电探测器接收到的模拟信号经过前置放大和滤波后,转化为数字数据流,这一过程中的信噪比管理直接影响读碟质量。滑Sled在快速移动过程中产生的机械噪声可能耦合进伺服控制回路,导致位置控制出现抖动。为此,信号处理链路中引入了先进的数字滤波技术,如卡尔曼滤波,用于从含有噪声的测量值中估计系统状态的最优值。这种算法能够有效抑制高频机械振动对位置反馈的干扰,提高滑架定位的平滑度,从而降低循迹误差。
纠错码(ECC)机制是提升数据读取稳定性的一道防线,即使物理读取存在微小偏差,强大的纠错算法也能恢复原始数据。在光盘标准中,如CD-DA或DVD-Video,数据块包含严密的校验信息,当激光头因定位误差读取到错误比特时,纠错引擎能利用相邻数据块的信息重构正确数据。然而,过度依赖纠错会降低数据吞吐量并增加处理延迟,因此,优化伺服联动以减少物理读取错误的发生,比单纯增强纠错能力更为根本。通过精密的机械与电控协同,将物理读取误差控制在纠错能力范围内,是实现高稳定性读碟的关键路径。