
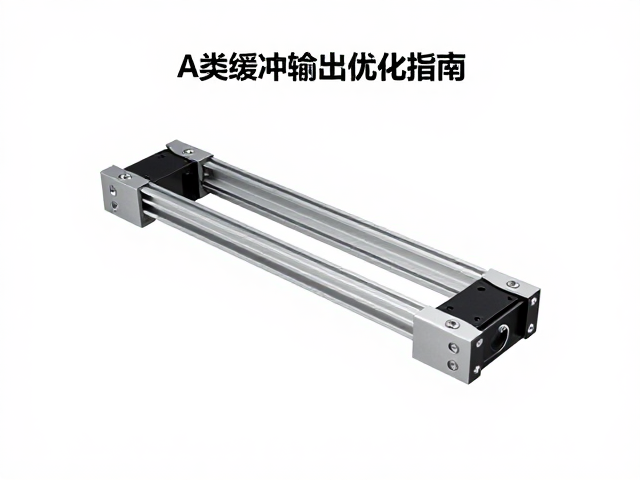
缓冲输出异常的核心成因与机械结构解析
激光头滑架机构在运行过程中出现A类缓冲输出异常,通常源于线性导轨副的微观形位公差累积或直线电机/步进电机驱动曲线的非线性响应。机械结构的刚性连接处若存在装配应力,会导致滑架在启停阶段产生微小的颤振,这种颤振直接转化为缓冲信号中的高频噪声,使得控制系统无法准确识别物理位置的终点。此外,缓冲传感器(如光电开关或微动开关)的安装平面与滑架运动轨迹的垂直度偏差超过0.05mm时,触发时刻的机械冲击会改变信号跳变的沿宽,进而影响PLC或运动控制卡对缓冲脉冲的计数逻辑。
从动力学角度来看,滑架组件的质量分布不均或惯性力矩过大,会在高加速度工况下引发共振。当滑架速度超过额定值的80%时,机械结构的固有频率若接近驱动频率,缓冲输出的稳定性会显著下降。此时,缓冲信号可能出现毛刺或丢失,导致设备执行急停或回零操作时出现过冲。需重点检查滑架滑块与导轨的预紧力,过大的预紧力会增加摩擦系数,导致电机负载波动,而过小的预紧力则会在反向运动时产生间隙冲击,这两种极端情况均会破坏缓冲输出的纯净度。
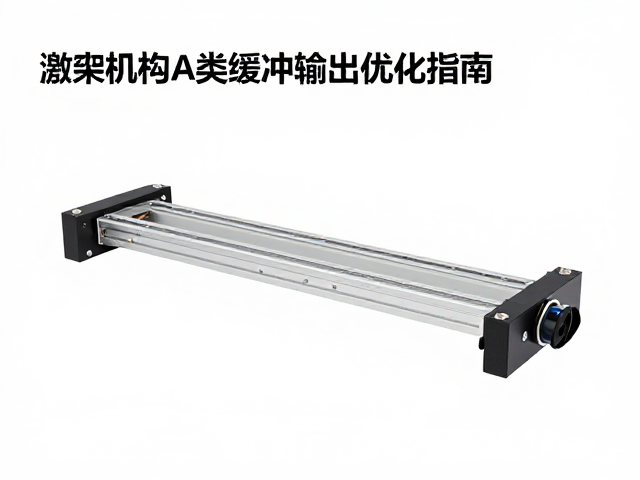
信号链路优化与电气参数整定
缓冲信号的质量直接取决于前端传感器的响应特性与后端处理电路的滤波策略。选用响应时间在微秒级的高速光电传感器,并配合施密特触发器进行信号整形,可有效消除机械抖动带来的误触发。在电气连接层面,信号线需采用双层屏蔽电缆,且屏蔽层必须单点接地,以抑制来自伺服驱动器或高频开关电源的电磁干扰。对于模拟量缓冲信号,需在采集模块前增加RC低通滤波器,截止频率通常设定在50Hz至100Hz之间,以滤除高频噪声,保留反映真实机械位置变化的低频分量。
运动控制器的PID参数整定是优化缓冲输出的另一关键环节。在接近缓冲点时,速度曲线应采用S型或梯形加减速规划,避免加速度突变导致的机械谐振。通过调整位置环的比例增益(Kp)和速度环的积分时间(Ti),可以平滑滑架在缓冲区的速度衰减过程。若发现缓冲输出存在滞后,可适当增加速度环的增益,但需确保系统相位裕度大于45度,防止振荡。此外,引入前馈控制算法,根据当前速度动态补偿摩擦力和惯性力,能显著提升缓冲阶段的跟踪精度,使缓冲信号与物理位置达到更好的同步。
环境因素干扰与长期稳定性维护
激光头滑架机构所处的环境温湿度变化会直接影响机械部件的尺寸稳定性和电子元件的性能。高温环境下,金属导轨的热膨胀系数差异可能导致导轨轻微扭曲,改变滑架的运动轨迹,进而影响缓冲传感器的触发一致性。建议在设备周围设置恒温措施,或将环境温度控制在20±5℃范围内。同时,空气中的粉尘和油污若附着在缓冲传感器镜头或滑架导轨表面,会散射光路或增加摩擦阻力,导致缓冲信号衰减或触发失败。需建立定期的清洁维护流程,使用无水乙醇清洁传感器镜头,并定期涂抹专用的低粘度润滑脂以维持导轨的顺滑度。
长期运行中的磨损是导致缓冲输出性能衰退的主要因素。滑块磨损会导致间隙增大,使得滑架在缓冲区的定位精度下降,表现为缓冲信号抖动加剧。通过激光干涉仪定期检测滑架的定位重复精度,若重复精度误差超过±0.01mm,需及时调整滑块预紧力或更换磨损件。此外,电缆的疲劳断裂也是常见隐患,滑架往复运动会导致内部线束产生应力集中,建议采用高柔性拖链电缆,并预留足够的松弛度,避免线束被拉断或接触不良导致缓冲信号间歇性中断。